


Video Showcase
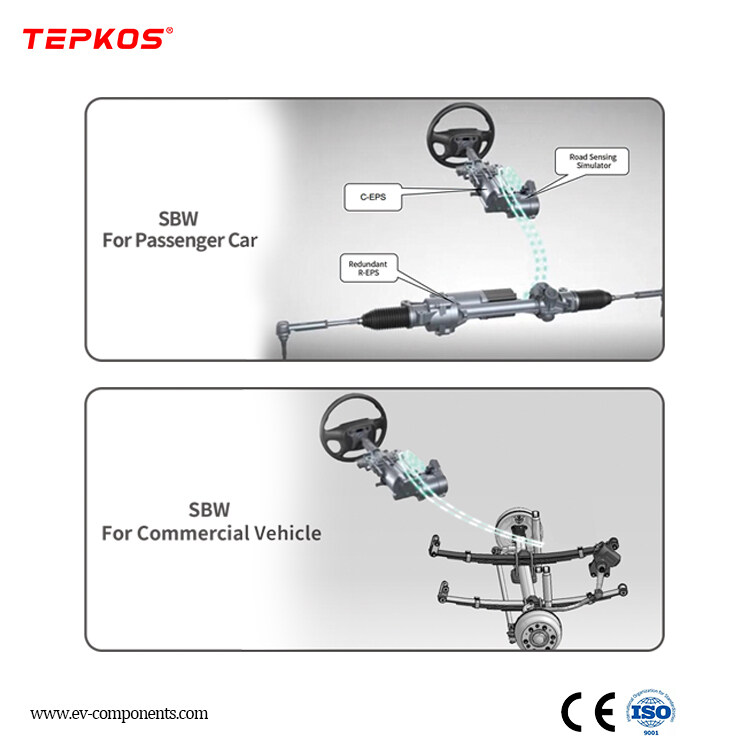
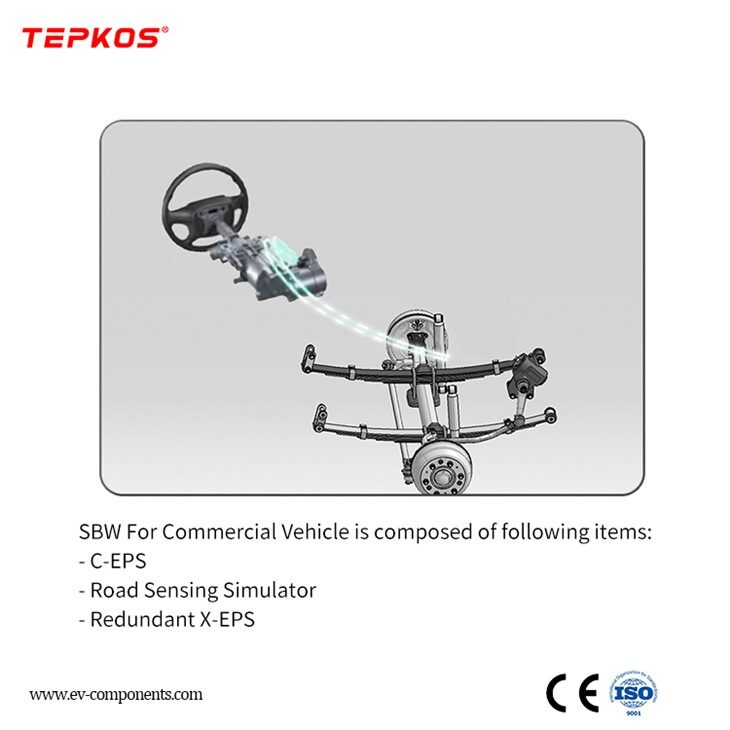
Steer by Wire Steering System: Kontrol Presisi dengan Real - Umpan Balik Jalan Waktu
Prinsip Kontrol Inti: Posisi - Didorong Presisi
Logika kemudi adaptif
Kontrol Perbedaan Posisi: Sistem memantau varian antara driver - sudut kemudi input dan sudut roda depan- aktual, menyesuaikan motor eksekusi kemudi secara real time untuk memastikan akurasi pelacakan 0,5 derajat.
Torsi - Umpan balik berbasis: Dengan mengukur arus motor kemudi (resolusi 200mA), pengontrol menghitung gaya beban jalan (misalnya, gesekan ban, resistensi sudut) dan gear - tekanan gigi, menerjemahkannya ke dalam umpan balik roda kemudi intuitif.

Fitur Desain Sistem L4 SBW
|
Tingkat |
Fitur |
Persyaratan keamanan fungsional |
Standar Sistem Kualitas |
Arsitektur Listrik Kendaraan |
Arsitektur Perangkat Lunak |
|
L4 |
Kawat - kemudi terkendali + simulasi nuansa jalan |
ASIL - d |
16949+ aspice -4+ iso26262 |
Pengontrol domain terpusat |
Autosar |
|
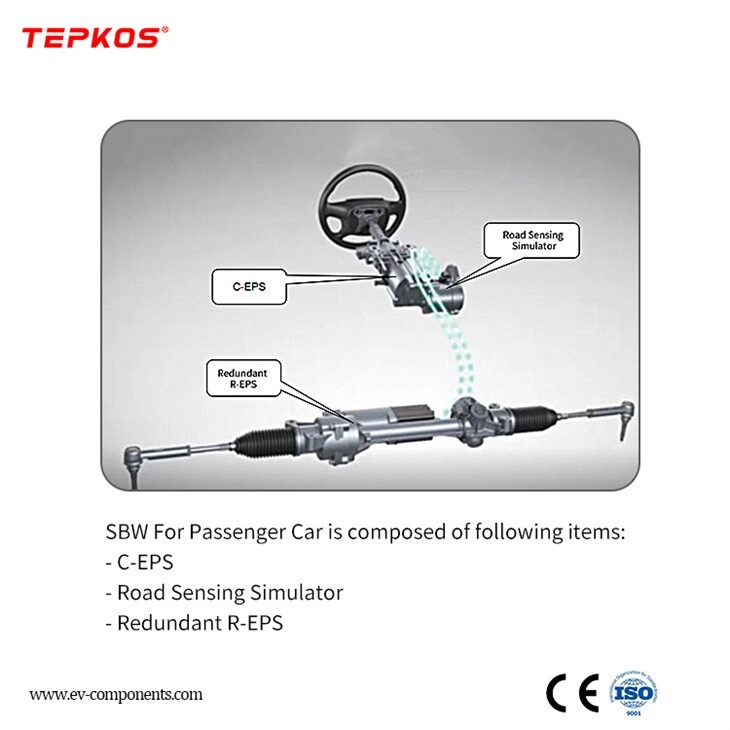
Persyaratan arsitektur perangkat keras kontrol kemudi |
|||||
|
Motor |
Chip kontrol utama |
Sensor Redundancy |
Power Drive |
catu daya |
komunikasi |
|
6-fase sikat |
(Fungsi + kunci - core langkah)*2 |
Sudut roda kemudi*2, sudut motor*2 |
Redundansi sirkuit drive |
Catu daya ganda |
Can - fd+can |
|
Persyaratan arsitektur simulasi indera jalan |
|||||
|
6-fase sikat |
(Fungsi + kunci - core langkah)*2 |
Torsi*4, sudut roda kemudi*2, sudut motor*2 |
Sirkuit drive ganda |
Catu daya ganda |
Can - fd+can |
Teknologi Umpan Balik Merasa Jalan
Rekonstruksi Model Dinamis
Estimasi gaya waktu nyata -: Menggunakan model kendaraan dinamis, sistem mensintesis kondisi jalan (misalnya, kerikil, hujan) dengan input pengemudi (torsi, sudut) untuk merekonstruksi kekuatan resistensi melalui roda gigi - algoritma gaya gigi.
Torsi Umpan Balik Adaptif: Menggabungkan Strategi Bantuan Daya Listrik, ia menghitung torsi umpan balik yang diharapkan (kisaran 0,1-5N · m) untuk mensimulasikan nuansa kemudi dunia nyata-, penting untuk kepercayaan pengemudi dalam mode otonom.

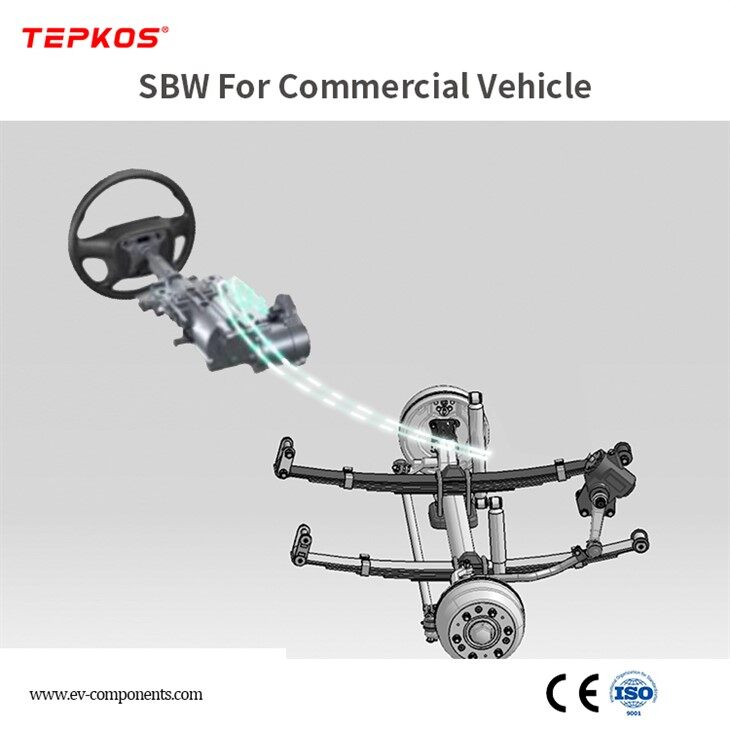
Skenario Aplikasi: Fleksibilitas lintas kendaraan
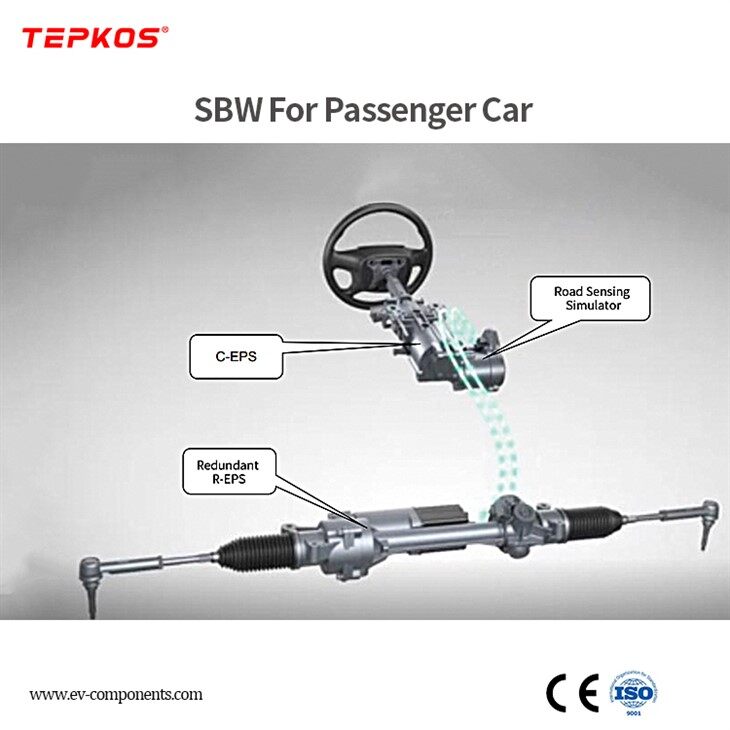
Mobil Penumpang & Kendaraan Mewah
Penanganan yang Ditingkatkan: memberikan 30% kemudi yang lebih tepat dalam lalu lintas perkotaan (misalnya, parkir ketat) dan 20% lebih tinggi - stabilitas kecepatan (lebih besar atau sama dengan 100 km/jam) untuk mobil penumpang.
Umpan balik yang dapat disesuaikan: Model mewah dapat menawarkan driver - Mode yang dapat dipilih (kenyamanan/olahraga) yang menyesuaikan kekakuan umpan balik, sejajar dengan merek - dinamika mengemudi tertentu.
Kendaraan listrik & otonom
EFEFIENSI EV: Mengkonsumsi daya 45% lebih sedikit dari sistem hidrolik, menjaga rentang baterai EV.
Kesiapan otonom: Millisecond - respons level (kurang dari atau sama dengan 50ms) mendukung l 2+ fitur ADAS seperti pemusatan jalur dan kemudi darurat, dengan sensor yang berlebihan untuk kegagalan - operasi yang aman.

Keunggulan Teknik: Keandalan yang Dapat Anda Percayai
Rezim pengujian yang ketat
Validasi lingkungan: beroperasi -40 derajat ke +85 derajat (ISO 16750-4), dengan pengujian operasi berkelanjutan 10.000 jam (setara dengan mengemudi 150.000 km).

Mengalami kemudi didefinisikan ulang
Sistem kemudi steer by wire kami menggabungkan kontrol presisi dengan umpan balik jalan intuitif - direkayasa untuk meningkatkan keselamatan berkendara dan pengalaman dalam mobil penumpang, kendaraan mewah, dan berikutnya - gen EV. Didukung oleh pengujian yang ketat dan teknologi adaptif, ini adalah pilihan cerdas untuk mobilitas modern.
Hubungi kami hari ini untuk mengeksplorasi bagaimana sistem kami dapat meningkatkan kinerja kemudi kendaraan Anda - dibangun untuk presisi, dirancang untuk masa depan mengemudi.


